

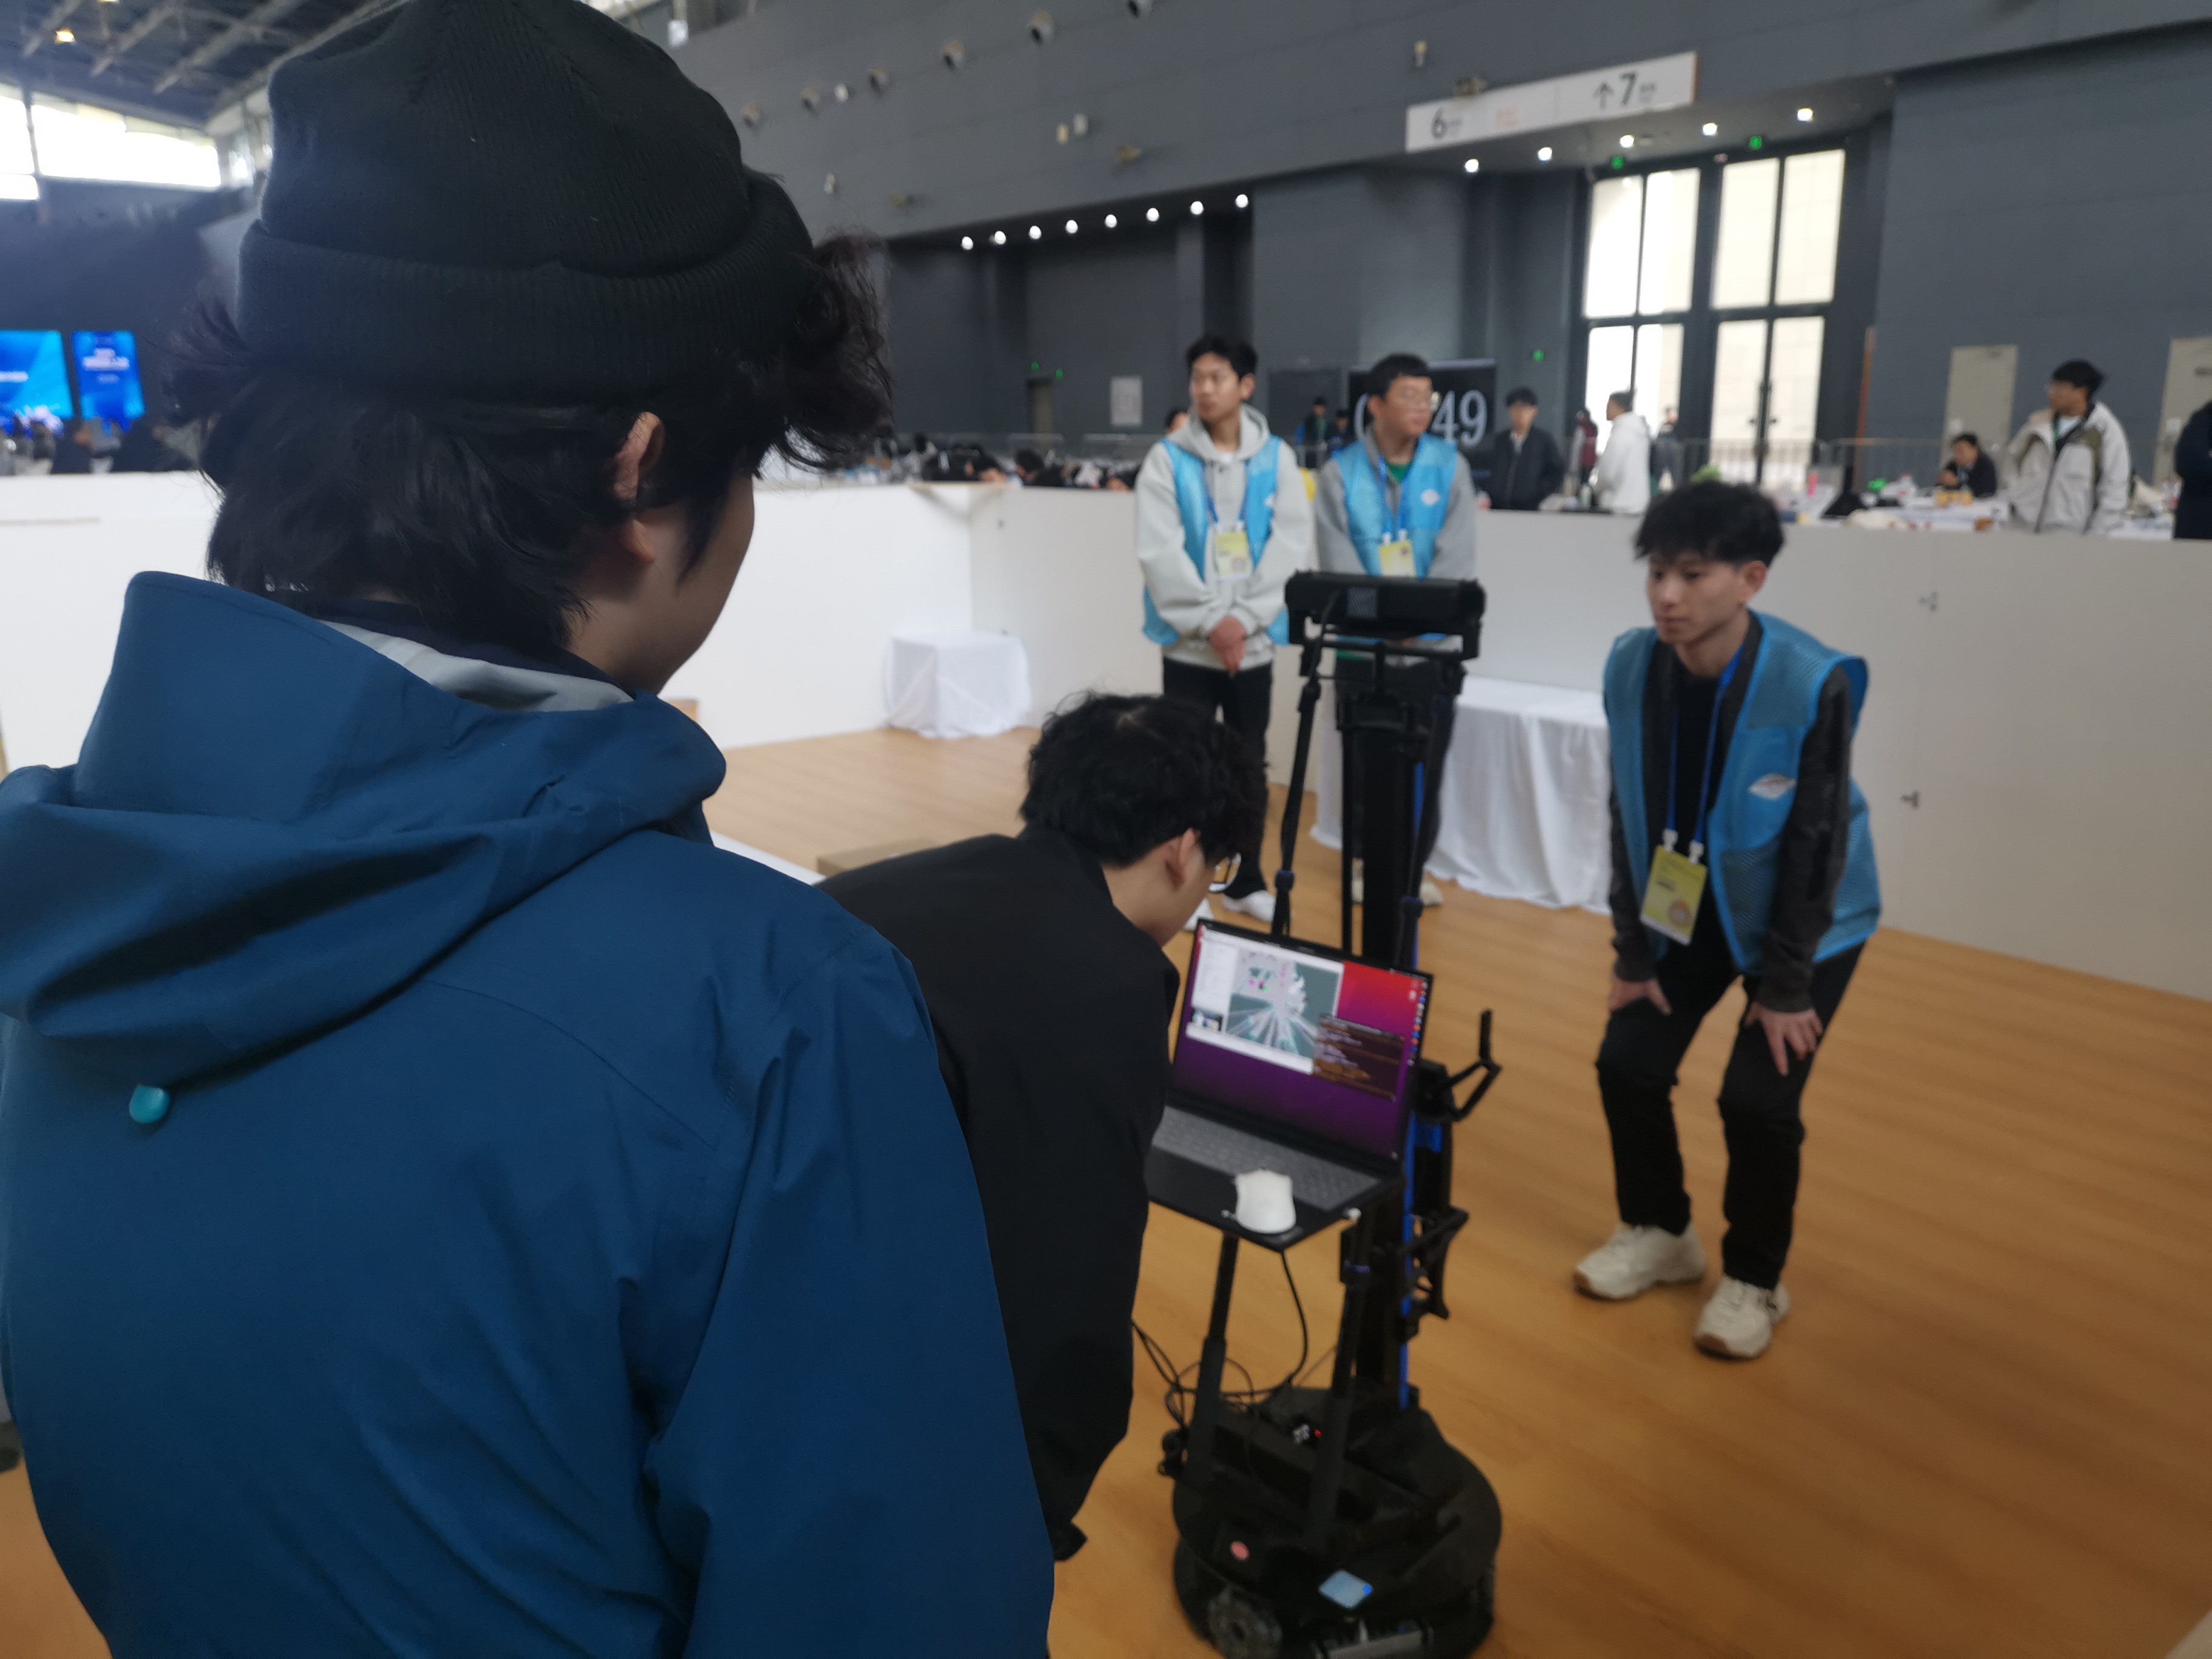
2026年8月暑假,信息网络和人工智能创新实验室聚焦智能机器人自主作业关键技术,在视觉导航与智能抓取研究方向取得阶段性进展。在梁伟老师的悉心指导下,实验室围绕基于视觉SLAM的移动机器人自主导航与抓取控制课题开展专项实训学习,进一步夯实了实验室在机器视觉与智能控制领域的技术基础。
苏州工学院计算机科学与工程学院信息网络和人工智能创新实验室长期致力于智能感知、自主控制、机器人系统优化等前沿技术研究,持续依托科研课题带动学生科创实践与能力培养。针对传统移动机器人依赖外部定位设备、环境适应性差、抓取智能化程度低等技术难题,本次实训学习采用视觉SLAM技术,以视觉传感替代传统激光定位方案,实现未知环境下实时建图、自主定位、动态路径规划,大幅提升机器人作业自主性与场景通用性。
课题实训期间,实验室学生尧宏远等积极参与核心技术研发,深入开展视觉图像识别、运动控制算法调试、机械臂精准抓取实验等工作,配合团队完成系统框架搭建与功能测试,有效攻克动态环境避障、视觉抓取偏差校正等关键问题,成功实现机器人自主导航、智能识别、精准抓取一体化作业。
该技术方案具备低成本、轻量化、高稳定性的特点,可适配仓储分拣、室内服务、智能智造等多种应用场景,具备良好的科研价值与应用前景。
此次课题实训成果,是实验室以科研促学习、以实践育人才的充分体现。未来,信息网络和人工智能实验室将持续深耕人工智能与机器人技术领域,不断推进科研创新与学生科创培养深度融合,持续产出高质量科研成果,助力学校学科建设与创新创业人才培养高质量发展。


