

10 月 10 日,徐江老师在见贤楼604会议室召开第三季度组会。李京海、刘经经两位同学分别汇报了近期研究进展,徐老师逐一点评,并就论文方向、实验验证与实验室建设提出指导意见。
李京海:从仿真走向实车,纠错机制获初步验证
李京海围绕具身智能长程任务中的“错误诊断与恢复”展开汇报。针对
仿真环境物体位置静态化的局限,他于 8 月启动实车实验,依托搭载自研模型的实体车辆与 5080 服务器完成实时推理,并改用 ROS 2 框架接收数据,完成底层架构的本土化适配,项目由此从理论仿真迈入实地测试阶段。
在系统设计上,他提出“历史感知语义地图 + 纠错机制”的双模块方案:左侧负责感知建图,右侧负责纠错,机器人行为轨迹全程可追溯;通过动态空间转换模块,将模型输出转化为左转、右转等具体执行指令。系统按觉醒侧与运控侧分离设计,慢思考、快诊断、执行端三级频率分级,兼顾决策深度与实时响应。仿真实验显示,加入纠错模块后,机器人能在特定点位发生错误时成功折返,验证了纠错机制在静态环境下的有效性。
他同时坦言当前实验存在局限:仿真环境全为静态、路径过于简单,机器人全程未触发错误,难以检验算法鲁棒性。下一步将补充动态干扰场景,并在语义地图建成后开展实车实测。此外,他还计划将自建的房间语义地图规范化为具身数据集并开源,提升数字资产的复用价值。
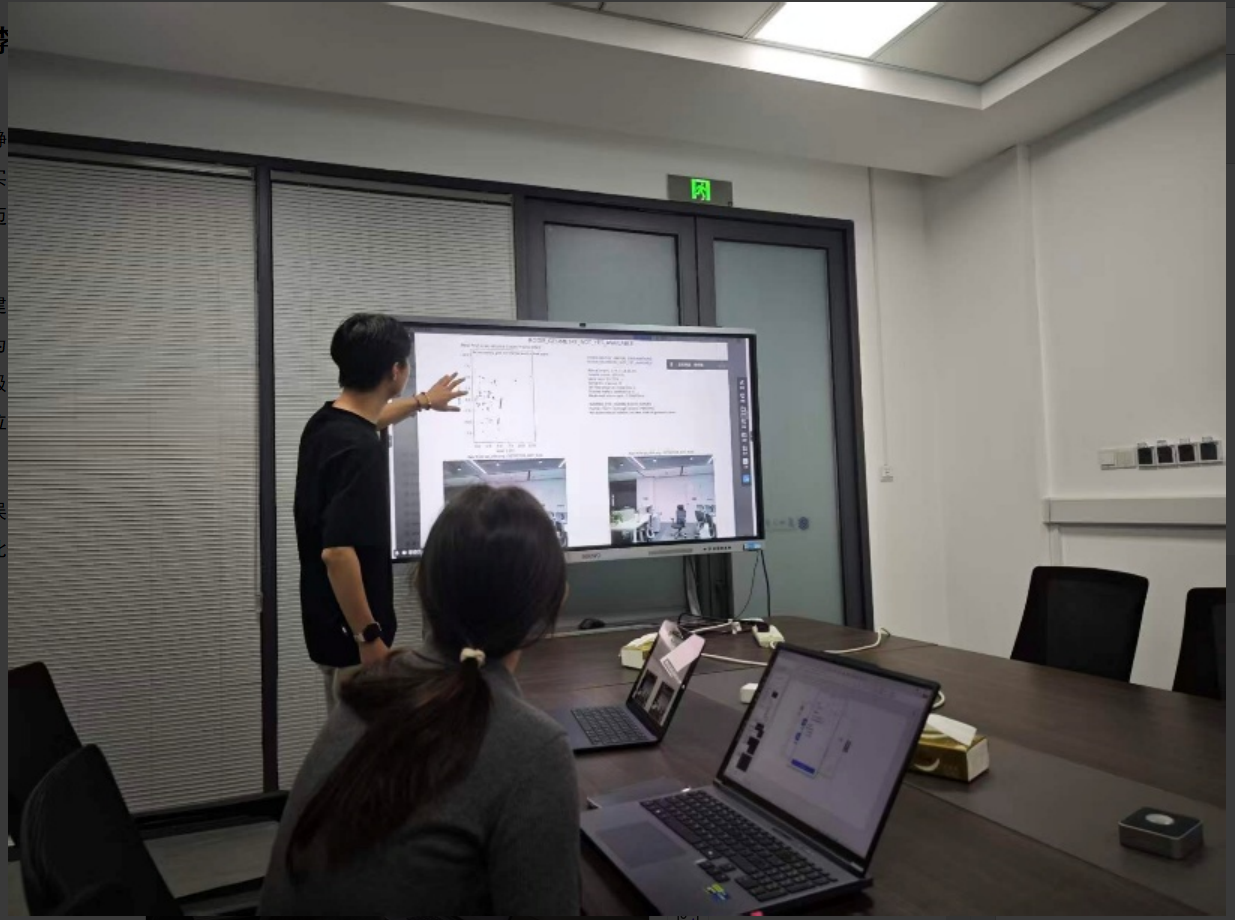
刘经经:复现经典基线,动静态点划分瞄准占据预测
刘经经汇报了纯激光雷达动静态点划分研究。7 月,她使用 Fast-LIO2 与 GSAM 完成 SLAM 前后端构建,并保存描述子用于重定位,打通了建图与重定位的闭环;8 至 9 月起转向动静态点划分,工作重心由工程落地延伸至算法研究。
在对比 2025 年 HMR-MOS 与 2022 年 4D-MOS 两篇核心文献后,她采取由浅入深的策略,先以 4D-MOS 为基线开展复现,利用连续多帧时间信息区分运动物体与静止车辆。目前复现结果的 IoU 约为 50%,与原文的 96%—99% 存在明显差距。她已定位到关键症结:数据集将“曾运动”定义为动态点,与团队所需的“此刻是否运动”不一致,导致 1 至 2 帧的检测延迟。据此,她决定更换数据集,并引入时空融合网络,同步输出动静态属性与流向,为后续占据预测铺路。
徐江老师:论文切口做减法,评估标准服务工程实际
针对李京海的论文写作,徐江老师指出题目范围偏大、存在发散风险,建议缩小切口,弱化语义地图部分,将重心聚焦到纠错机制或 语义地图本身,确保成果顺利产出。在验证环节,他提醒仿真数据在评审中认可度有限,需尽早补上实车实测与真实场景验证。
针对刘经经汇报中提到的“瞬时状态”,徐老师以“路边蛤蟆”为例,强调障碍物识别应结合安全影响做主观界定,而非死磕纯数学定理,算法逻辑要从绝对精确向工程实用主义靠拢。他还对比了依赖神经网络训练权重与基于隐马尔可夫概率模型的两类方法,指出后者无需训练、跨场景泛化更具优势,建议同学们在技术选型时更加重视泛化能力。
此外,徐老师提议搭建实验室知识库,将现有 组会会议纪要、PPT、学习资料 等资料归档,并引入企业级智能体辅助检索,降低后续沟通成本,帮助新入学的研究生快速上手。
本次组会既梳理了阶段性成果,也明确了下一阶段重点:李京海完成语义地图搭建并推进实车实测,刘经经更换数据集并引入时空融合网络,两人均按“先跑通基线、再寻找创新点”的节奏推进论文与毕业设计。


