

11 月 7 日,智能网联技术创新团队举行 10 月度组会,视觉语言导航方向的一项工作汇报了最新进展:研究重心从“建地图”转向“纠错”,让机器人在长程任务中走错之后,能退回上一个可靠的位置重新出发。这项工作由硕士研究生李京海承担。
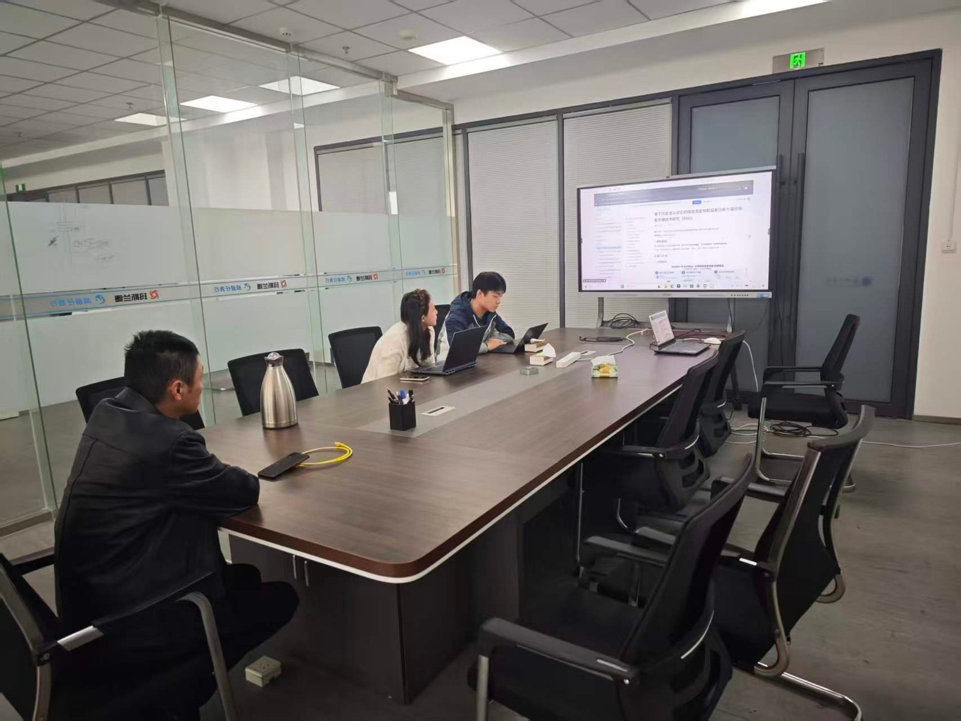
视觉语言导航要机器人听懂“去厨房拿瓶水”这句话,在陌生环境里走过去。路一长,问题就冒出来:认错一个沙发、走岔一个路口,后面全跟着错;而过去的做法是边建图边导航,事后才知道偏了。
这项工作的做法是给路径打节点,H0 到 H3 串起历史,走到哪儿都能取到上一节点的状态,这些证据存进 VRM 记忆,供实时比对。判据被拆成三条:转移的一致性、指令的一致性、历史的一致性。一旦对不上,系统逐级回退,锁定置信度最高的锚点,再调用 ROS 的 DWB 做局部重规划——原路找回来,全程不靠人工兜底。
在 Gazebo 中,团队用三维雷达、二维雷达与车顶相机融合建图,以 7 个测试集验证:不加纠错,车会走错;加上之后,能自动退回并抵达终点。指导老师也划了边界——室外大范围场景(比如整所学校)动态信息太多,远超当前架构的处理能力。
仿真收尾,下一步是实车。难点被指向语义地图:历史信息怎么存、几何地图怎么持续更新;长程任务一旦上线,打点数据量指数级增长,检索效率将成为系统跑不跑得动的关键。实验室已把语义地图的构建与实时更新列为独立模块推进。
从“能走对”到“走错了还能回来”,这项工作的意义在于把长程任务中的失败变成可回溯、可复用的经验。仿真验证完成后,实验室将转入实车测试,让纠错能力在真实场景中继续打磨。


