

11 月 4 日,智能网联技术创新团队在产教融合大楼举办学术报告会,大三学生罗思权以《视觉巡线与雷达避障移动机器人——基于“视觉建议、雷达否决”融合的自主导航系统》为题作汇报,团队师生 5 人参加。
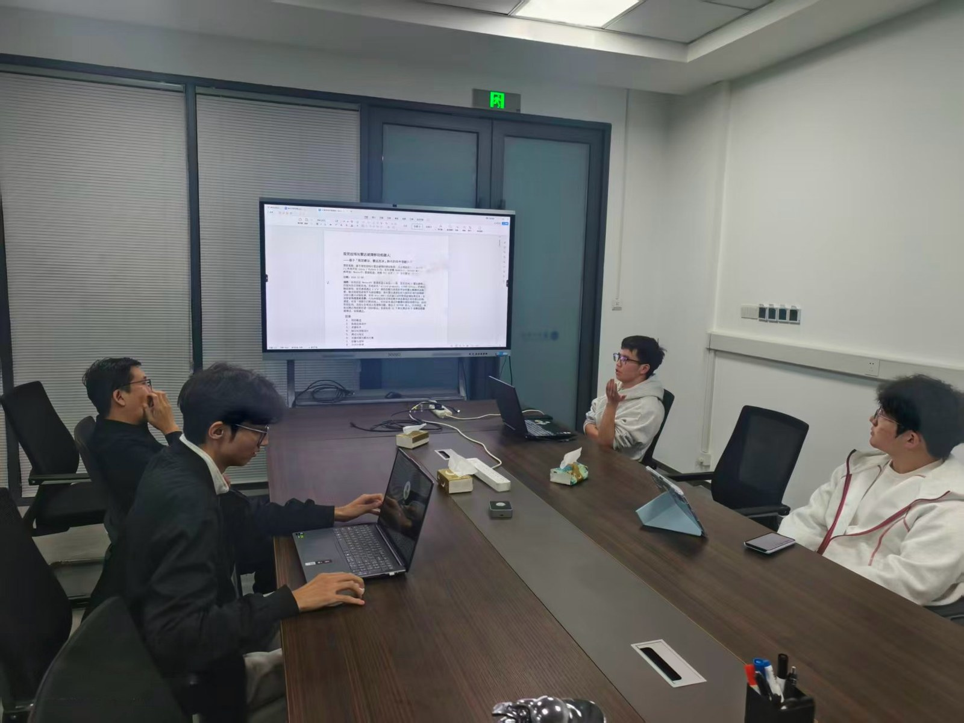
室内移动机器人既要沿地面轨迹线自主循迹,又要在行进中规避障碍,二者耦合紧密:障碍遮挡轨迹线会造成视觉丢线,避障转向又会让车体偏离轨迹,若各自独立控制,易出现“绕障”与“回线”两个目标相互拉扯、车体原地摆动与前进停滞。报告提出“视觉提议、雷达否决”的感知融合架构:视觉通道以 L*a*b* 颜色匹配与底部三带加权重心解算轨迹偏差,经 PID 输出期望角速度;雷达通道在前方 ±60 度扇形内完成障碍分级与最大间隙检测,并以 mini-DWA 的圆弧碰撞检测生成安全角速度候选集;行为仲裁层在安全候选中选取最接近视觉提议的角速度,使绕障不打断巡线。
针对实车调试中暴露的提前绕障抖动、启动阶段乱转、丢线与全堵语义混淆等问题,报告提出提前绕障、DETOUR 锁入、绕行方向锁定与未标定静止等机制,逐一定位根因并建立回归用例。系统 31 项单元测试与 5 个场景链路冒烟测试全部通过。与会师生就技术选型、测试方法与后续研究方向进行了交流。
据悉,智能网联技术创新团队聚焦计算机视觉与自动驾驶方向,将常态化开展学术报告与技术分享,以真实场景问题牵引学生科研训练。


